Comment implanter de l’USB sur des systèmes embarqués[APPLICATION MICROCHIP] Bien que la connectivité USB constitue un protocole de communication série extrêmement courant disponible sur microcontrôleurs et microprocesseurs de grande taille, on ne le retrouve pas toujours sur les systèmes embarqués. Plusieurs facteurs sont en cause : les contraintes électriques liées à la transmission des signaux, la surcharge inhérente au protocole et l'existence de protocoles de communication plus simples, tels que le SPI (Serial Peripheral Interface), I²C ou UART. Cependant, même si l’USB ne va pas remplacer les protocoles de communication plus simples, cela vaut la peine de s’y intéresser quand il s’agit d’applications portables.
Ingénieur d’application au département des microcontrôleurs 8 bits Microchip Technology
Il existe deux façons d’ajouter une interface USB à un système : soit à l’aide d’un ASIC (Application Specific Integrated Circuit), soit en sélectionnant un microcontrôleur doté de la compatibilité matérielle USB. Chaque approche possède ses avantages et ses inconvénients. Pour ajouter l’USB en toute simplicité, il suffit d’utiliser un ASIC capable de gérer les communications USB en interne, qui sort automatiquement les données désirées et les signaux nécessaires. L’un des ASIC USB les plus courants est un pont UART ASIC, une interface (relativement) transparente qui permet de transférer des données depuis un hôte USB vers le système embarqué. Bien souvent, cette communication s'effectue à travers un port COM virtuel sur l'hôte, auquel une application de terminal série peut se connecter pour permettre des échanges de données bidirectionnels. Ces ASIC intègrent souvent également d’autres fonctionnalités, comme l'USB-I2C, le contrôle de lignes d'entrées/sorties ou l'échantillonnage analogique. Ces composants sont prêts à être insérés dans un système, avec très peu d’effort d’implantation, ce qui permet de les ajouter au système à la dernière minute. Cependant, il existe certaines contraintes liées à l’utilisation des ASIC. En premier lieu, il s’agit d’une approche non différenciée. Si une fonctionnalité ne peut être assurée par l’ASIC, alors cette approche ne convient pas. Autre inconvénient : c’est une ligne supplémentaire ajoutée à la nomenclature (BOM). Ces composants nécessitent un certain espace sur la carte électronique et augmentent le coût global du système. Mise en œuvre de l’USB avec un microcontrôleur Si l’on sait dès le départ que le système va nécessiter la communication USB, avant la sélection du microcontrôleur, alors il est facile de choisir un composant doté de périphériques USB matériels embarqués. De nombreux microcontrôleurs intègrent nativement des périphériques USB, depuis les modèles 8 bits à faible consommation jusqu’aux composants 32 bits plus performants. Le choix du microcontrôleur dépend essentiellement de l’application visée. Pour des applications simples, comme des claviers, souris et convertisseurs USB-UART, les microcontrôleurs 8 bits sont le bon choix. Ces composants associent de petites dimensions, une faible consommation énergétique, un coût limité et un fonctionnement natif à +5 V. Les applications gourmandes en ressources de calcul nécessiteront plutôt des microcontrôleurs 32 bits, plus puissants et intégrant davantage de mémoire disponible. Cependant, les microcontrôleurs 32 bits peuvent s’avérer coûteux et encombrants et fonctionnent sur des plages de tension limitées.
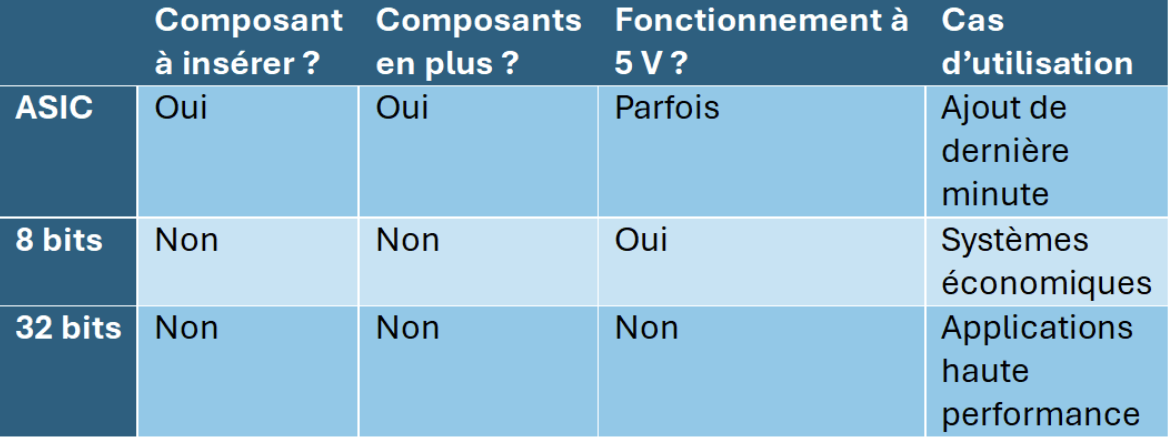
Tableau de comparaison entre les différentes approches d’implantation Il existe un grand nombre de microcontrôleurs avec périphériques USB. Cette section présente la famille de microcontrôleurs AVR DU de Micrcochip qui s'inscrit dans la continuité de la famille des XMEGA D. La famille AVR DU apporte plusieurs améliorations par rapport aux générations précédentes. Tout d’abord, elle ne nécessite plus de quartz externe, ce qui permet de réduire le nombre de composants et les coûts de nomenclature. Elle intègre également un régulateur linéaire à faible chute de tension (LDO, Low Drop-Out) dédié au circuit USB, lorsque le microcontrôleur est alimenté sous une tension d'au moins 3,9 V. Enfin, la fonction PDID (Program and Debug Interface Disable) permet de verrouiller définitivement le composant afin d'empêcher toute lecture, tout effacement ou toute reprogrammation du microcontrôleur. Exemples d’applications simples développées à partir de la famille AVR DU Ces exemples utilisent le générateur de code MPLAB Code Configurator, un outil gratuit qui permet de configurer et générer une API pour les périphériques matériels embarqués à l’aide de la bibliothèque logicielle USB incluse. Cette bibliothèque prend en charge nativement les périphériques de type CDC (Communications Device Class) et HID (Human Interface Device), comme les claviers et les souris.
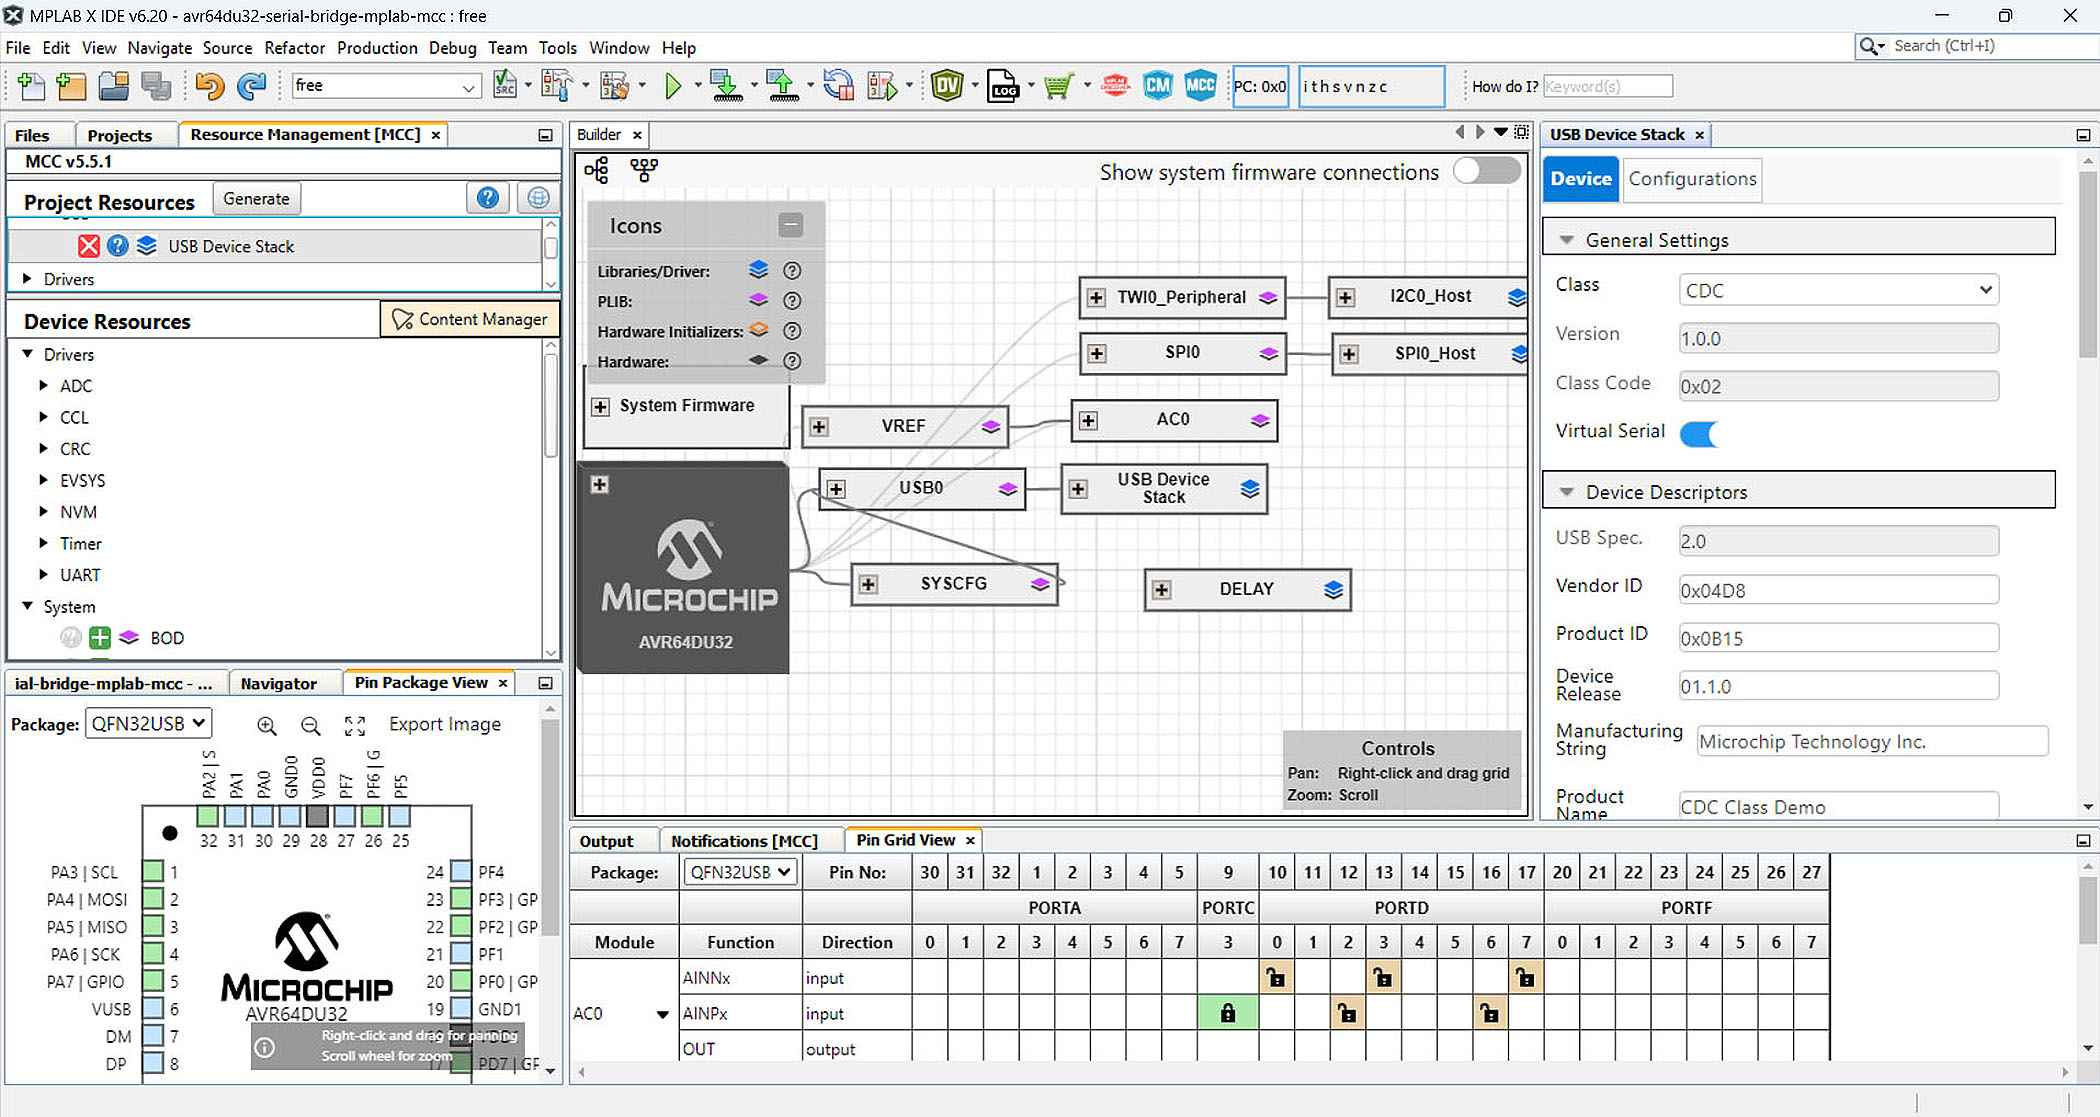
Ouverture du projet USB-SPI/I2C dans MCC
- Application CDC : USB vers SPI/I2C Cet exemple met en œuvre un convertisseur USB vers SPI/I2C qui fonctionne sans pilote personnalisé. C’est une approche possible si le microcontrôleur est configuré comme appareil de type générique (CDC). La plupart des systèmes d’exploitation disposent d’un pilote générique pour ce type de communication, ce qui permet à l’utilisateur d’envoyer et de recevoir des données sans aucun pilote spécifique installé. Pour démarrer le fonctionnement en série, l’utilisateur envoie une "phrase" formatée de façon spécifique au microcontrôleur. Les données reçues par le microcontrôleur sont analysées puis converties (si possible) dans un format de bus SPI ou I2C. Ensuite, le microcontrôleur consigne les erreurs de commande, les erreurs de communication (seulement pour I2C) ou la lecture des données pendant l’échange. Pour SPI, les "phrases" respectent la syntaxe suivante : spi eeprom/dac/usd "eeprom", "dac", et "usd" faisant référence à des composants se trouvant sur la carte Curiosity Nano Explorer de Microchip, utilisée dans cette application. L’exemple de code ci-après est un exemple de "phrase" envoyée par l’utilisateur pour communiquer avec une EEPROM (25CSM04) sur la carte Explorer. Cette commande permet de lire le registre d’identification de la puce mémoire : spi eeprom 9F 00 00 00 00 00 > FF 29 CC 00 01 00 I2C utilise trois syntaxes de "phrases" similaires quoique différentes puisque le bus I2C est partagé entre tous les composants connectés. i2c <address> r <number of bytes to read> Tout comme pour SPI, ce petit test rapide permet de lire l’ID du fabricant sur un capteur (dans le cas présent, un capteur de température MCP9808). i2c 1c wr 06 02 > 00 54 Cet exemple est disponible sur GitHub.
- Application HID : Clavier à boutons USB Un autre exemple simple de communication USB, mais facilement adaptable, consiste à implanter un clavier à boutons. En règle générale, lorsqu'une touche est enfoncée sur un clavier, un rapport HID est envoyé à l'hôte pour lui indiquer quelle(s) touche(s) l'utilisateur maintient enfoncée(s). Lorsqu'il relâche la ou les touche, un autre rapport est envoyé pour signaler ce relâchement. Cet exemple propose une implantation différente. Au lieu de signaler l'appui sur une seule touche ou un seul bouton, comme le ferait un clavier standard, il permet d'associer plusieurs touches à un seul appui sur un bouton physique afin de déclencher des macros clavier. Par exemple, un appui sur SW0 de la carte AVR64DU32 Curiosity Nano envoie à l'ordinateur hôte un rapport HID contenant les codes correspondant aux touches formant le texte "AVR DU". La LED de la carte Curiosity Nano indique l'état de la fonction Verr. Maj. (Caps Lock) sur l'ordinateur hôte. En plus de la carte Curiosity Nano, une carte Click 2x2 est également connectée via la carte adaptatrice Curiosity Adapter Board. Ses boutons sont associés aux macros suivantes : CTRL + C (copier), CTRL + V (coller), CTRL + Z (annuler) et CTRL + X (couper). Il est également possible de connecter un bouton externe en option pour envoyer la combinaison ALT + F4 à l'ordinateur hôte. Cet exemple est disponible sur GitHub. On le voit, bien que l’USB soit l’une des interfaces de communication série les plus complexes à mettre en œuvre dans les systèmes embarqués, sa très large adoption en fait une fonctionnalité à forte valeur ajoutée. Il est possible d’ajouter facilement une interface USB à un système à l’aide d’un ASIC, au prix toutefois d’une augmentation des coûts de nomenclature. Une autre solution consiste à choisir un microcontrôleur intégrant des périphériques USB matériels. Le choix dépend alors des besoins de l’application : un microcontrôleur 32 bits sera préférable pour les applications exigeantes en puissance de calcul, tandis qu’un modèle 8 bits, plus simple et plus économique, comme ceux de la famille AVR DU, pourra suffire pour des applications moins gourmandes en ressources. |
 Auteur : Robert Perkel