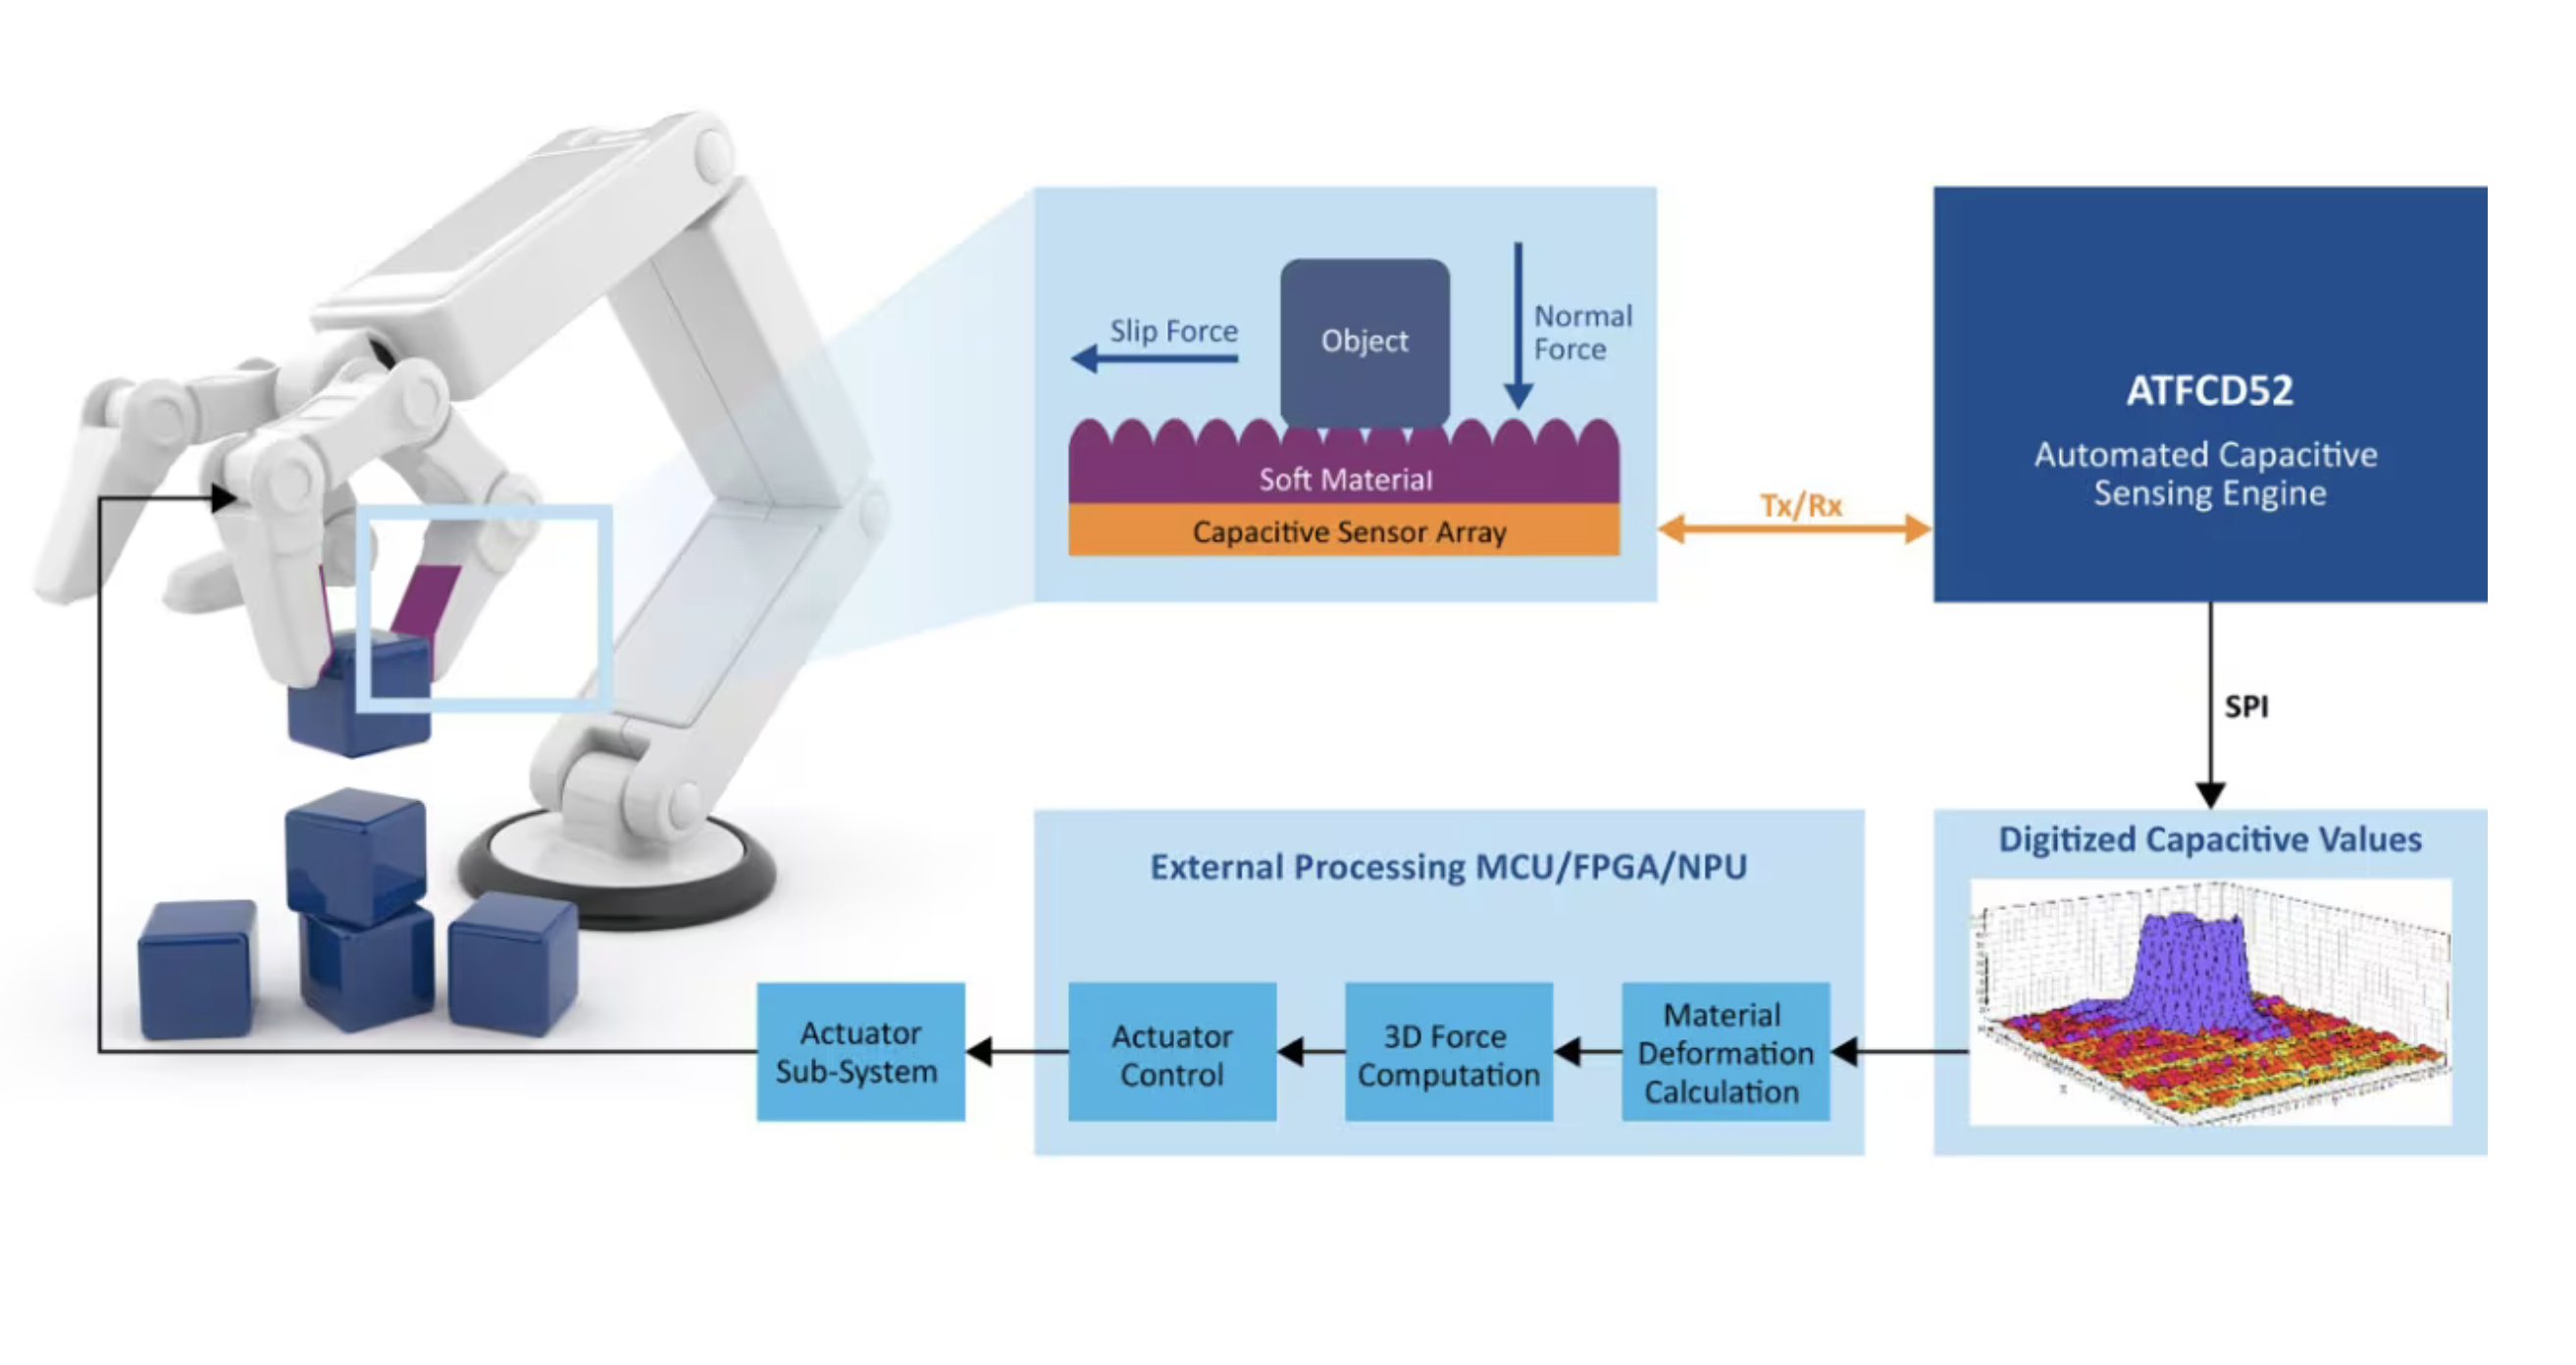
Le numériseur de capacité à haute vitesse de Microchip apporte aux robots une préhension fine en temps réelEn introduisant un numériseur de capacité à haute vitesse (référencé ATFCD52) capable de convertir les signaux issus de réseaux bidimensionnels de capteurs capacitifs à maillage fin en données numériques à haute sensibilité, le fournisseur américain de semi-conducteur Microchip estime améliorer significativement le contrôle de la préhension en temps réel d’un robot ainsi que la détection précoce du glissement. Selon Microchip, une manipulation robotique fiable exige plus que des données de vision, en particulier lors de la manipulation d’objets mous, fragiles ou aux formes irrégulières. Les caméras permettent sans problème de localiser un objet, mais la détection tactile fournit les informations de contact nécessaires pour déterminer comment le robot tient l’objet, et s’il est sur le point de glisser ou non. Concrètement avec cette approche, présentée sur le salon Electronica qui s'est déroulé du 10 au 12 novembre à Münich, un processeur externe utilise ces données pour calculer les forces normales et tangentielles permettant ainsi aux pinces robotiques et aux mains humanoïdes dotées d'une grande dextérité d'adapter leur manière de saisir et de manipuler les objets. « Les robots sont devenus tout à fait capables de voir et de comprendre leur environnement, mais la capacité à sentir un contact physique et à y répondre demeure un défi critique, explique Giovanni Fontana, directeur en chef du département des Interfaces HMI chez Microchip. Dans ce cadee, le circuit ATFCD52 est conçu pour fournir en temps réel les données tactiles qui servent de socle au développement de robots dotés d’une meilleure dextérité et aux avancées en matière d’IA physique. »
Vingt circuits frontaux analogiques intégrés en parallèle acquièrent simultanément toutes les lignes de réception permettant d’atteindre une fréquence d’images de 800 Hz, selon la taille du réseau de capteurs. Cette acquisition à haute vitesse permet notamment au système robotique de détecter au plus tôt le glissement et d’ajuster la préhension avant que les objets ne tombent ou ne soient écrasés. Ce circuit détecte les changements de capacité inférieurs à 1 femtofarad (fF), en délivrant la sensibilité nécessaire pour détecter une subtile déformation du capteur tactile. Selon Microchip, ce niveau de sensibilité est particulièrement important pour les touchers légers, pour lesquels les changements de capacité peuvent être extrêmement faibles et difficiles à distinguer dans les environnements électriques bruyants. Au-delà, sur les systèmes robotiques, ces signaux peuvent s’avérer difficiles à distinguer au milieu du bruit électrique généré par les servomoteurs, l'électronique de puissance et les régulateurs de commutation, indique Microchip. A ce niveau, les sauts de fréquence et le suréchantillonnage aident à limiter ces interférences, améliorant la détection tactile en environnement bruyant. Pour le traitement au niveau du système, l’ATFCD52 peut être associé à des microcontrôleurs, microprocesseurs ou FPGA de Microchip, selon les exigences de performance de l’application. Les développeurs peuvent ainsi sélectionner, selon Microchip, une architecture de traitement adéquate pour un contrôle adapté ou des calculs à plus haut débit. Côté développement, l’ATFCD52 FCD52 est compatible avec la carte de développement EV-ATFCD52 de Microchip, afin d’aider les utilisateurs à évaluer leurs systèmes de capteurs capacitifs, les équipements de détection tactile et les empilements de capteurs.
|
 Prenant en charge jusqu’à 52 canaux avec jusqu’à 32 lignes de transmission (TX) et 20 lignes de réception (RX), l’ATFCD52 gère des réseaux de capteurs capacitifs bidimensionnels à maillage serré qui collectent des données sur l’ensemble de la surface de contact.