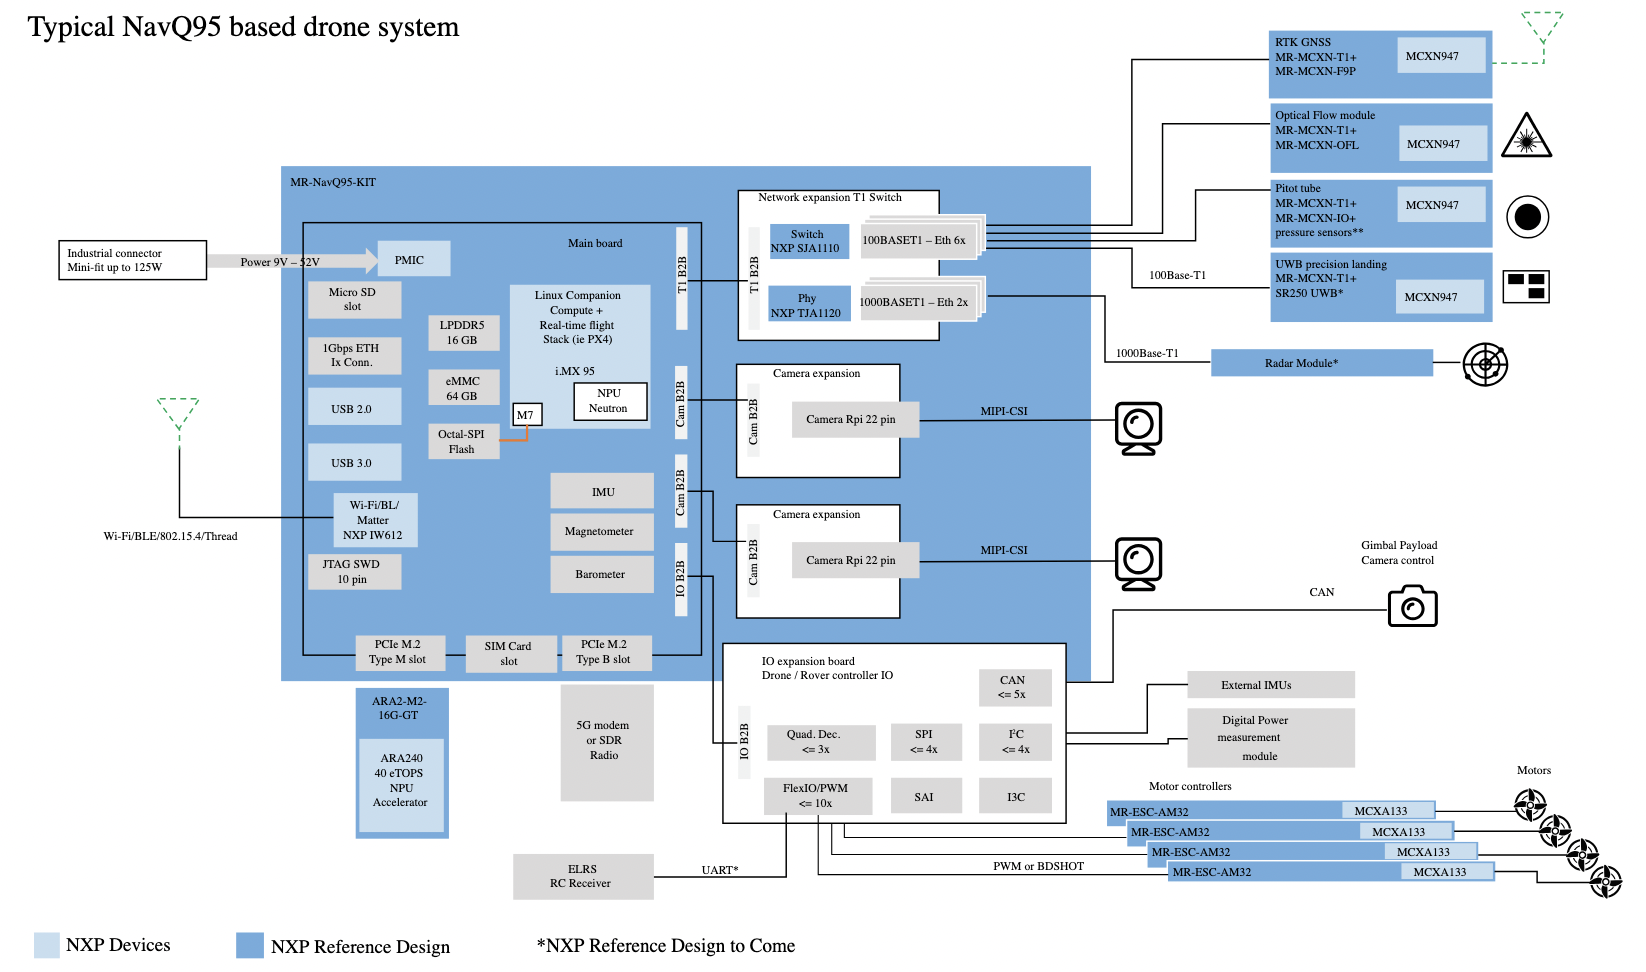
Drone et robotique : NXP veut accélérer le déploiement de l’IA physique sécurisée avec une plateforme unifiéeDévelopper plus rapidement des systèmes robotiques grâce à un SDK (Software Development Kit) modulaire et disponible en open source, et favoriser l’accès à des conceptions de référence prêtes à l'emploi, telle est la proposition du fournisseur de semi-conducteur NXP pour favoriser une conception rapide de robots humanoïdes. Fondée sur l'architecture Neural Axis de NXP et intégrant l'IA, cette approche a pour ambition de faciliter les aspects connectivité, contrôle moteur, sécurité et gestion de l’énergie d’une conception d’un robot, en simplifiant l'intégration grâce à des logiciels et des sous-systèmes interopérables pré-validés et évolutifs NXP affirme qu’avec sa solution, développer fonctionnalité de drone initiale est possible en 30 minutes seulement, avec une compatibilité étendue aux robots de service et aux systèmes autonomes. Dans le détail, cette plateforme distribuée assure une connexion sécurisée entre la détection, le contrôle en temps réel, le traitement de l’IA et les communications au sein des systèmes robotiques. Elle se présente comme un écosystème matériel et logiciel unifié, combinant diverses technologies de NXP. Elle apporte notamment des pilotes compatibles, l'intégration de middleware, des applications de référence, des outils de configuration et des composants logiciels réutilisables. La plate-forme s'intègre aux technologies open source établies telles que les systèmes d’exploitation PX4, Zephyr et l’environnement ROS 2. Les conceptions de référence de la plateforme intègrent en outre un traitement sécurisé, un contrôle temps réel déterministe et des architectures système prêtes à l’emploi. Les premières conceptions de référence de la plateforme robotique unifiée prennent en charge les drones, notamment le calcul autonome et le contrôle de vol grâce à la solution matérielle/logicielle NavQ95 de NXP (shéma ci-dessous), fondée sur le processeur d'applications i.MX 95 de la société. Ou encore la gestion de vol utilisant l'unité de gestion de vol (VMU/FMU) Tropic fondée sur le microcontrôleur i.MX RT1064. Ou encore un réseau de capteurs intelligent utilisant le nœud de capteur 100Base-T1 fondé sur le microcontrôleur MCX N947 de NXP. Ou enfin un système de contrôle moteur assuré par un variateur de vitesse électronique compatible AM32, fondé sur le microcontrôleur MCX A13. Chaque solution intègre des fonctions de sécurité et de sûreté gérées par le processeur principal, lesquelles peuvent être activées indépendamment des fonctionnalités propres à la robotique.
Ainsi, grâce à une expérience de développement unique et validée, les développeurs peuvent rapidement passer d’un ensemble de fonctions individuellesvers des des systèmes d’IA physiques complets et fiables. Par exemple, un développeur peut commencer par évaluer un sous-système de contrôle moteur, testé et validé avec le SDK. Puis, à ’aide du SDK, intégrant des conceptions de référence, il peut par la suite ajouter la perception basée sur l’IA, le contrôle de vol et la navigation pour in fine construire plus rapidement un drone autonome complet. NXP indique à ce niveau que les sous-systèmes robotiques qui doivent fonctionner ensemble de manière transparente, quel que soit leur format, peut prendre des mois aux développeurs pour leur intégration et leur validation. La plateforme robotique unifiée de NXP réduit ce processus à quelques jours ou semaines, selon NXP, grâce à des logiciels pré-intégrés et à une interopérabilité validée des sous-systèmes. « À mesure que les robots autonomes s'aventurent hors des environnements contrôlés pour investir les espaces de vie et de travail, la confiance devient une condition essentielle à leur adoption, commente Jérôme Legros, vice-président et directeur général de la division Robotique chez NXP Semiconductors. Pour instaurer cette confiance, les développeurs ont besoin d'une plateforme conçue en intégrant la sécurité, la sûreté fonctionnelle, le contrôle en temps réel et une fiabilité tout au long du cycle de vie. » Au-delà, en robotique haute performance, et notamment pour les systèmes de drones, la puissance de traitement seule ne suffit pas, note NXP. Il faut une communication efficace entre les éléments de calcul, un comportement prévisible et une latence extrêmement faible. D’où l’importance de travailler sur une base plus solide pour la prochaine génération de systèmes robotiques, cqfd.
|